

如何实现 BLDC 电机的高性能控制?
使用 BLDC 的应用设计师们,是否曾希望“让电机运行得更加平稳、安静、节能且精准”?本文将介绍 ADI Trinamic™ 系列电机驱动器,该系列能够简单且灵活地实现理想的电机运行效果。
一、BLDC 电机的三种驱动方式
BLDC 电机的驱动方式可分为方波电压驱动、正弦波电压驱动和 FOC 驱动 (正弦波电流驱动) 三种。为了精确控制电机的运动,关键在于将电流和电压都控制成正弦波。若施加的电压幅值和相位与电机旋转不匹配,就会产生功率损耗,导致效率降低。
矩形波电压驱动 | 正弦波电压驱动 | FOC 驱动 (正弦波电流驱动) | |
控制周期 / 计算负载 | 每 60° 换相/低 | 每个正弦波/中 | 每个 PWM 周期/高 |
位置传感器分辨率 | × | △ | 〇 |
总成本 | 〇 | △ | × |
速度与位置控制精度 | × | △ | △ |
振动与噪声 | △ | 〇 | ◎ |
驱动效率 (节能) | × | △ | ◎ |
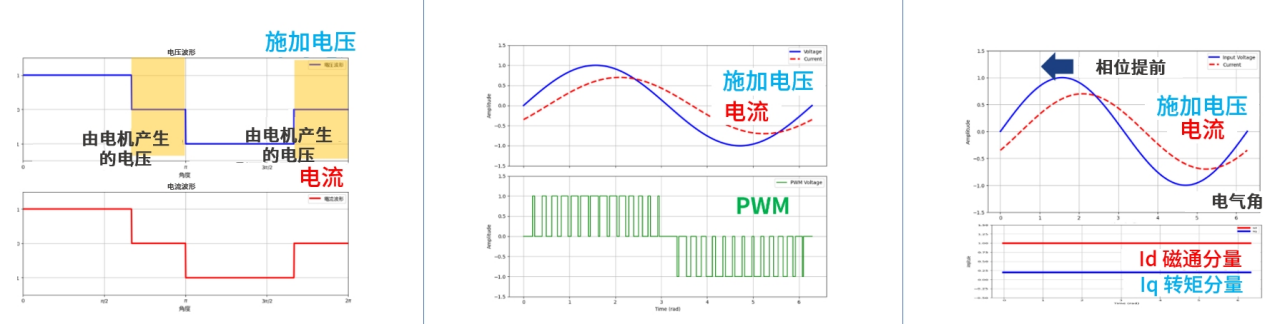
■ 方波电压驱动
这是一种结构简单的方案,每 60 度换相时施加电压。电流波形近似矩形,从而导致振动和噪音。虽然控制简单,但运行粗糙,效率较低。
■ 正弦波电压驱动
与方波相比,这是一种效率更高、运行更安静且噪声更低的方式。通常配置 3 个霍尔传感器,并根据检测到的旋转位置切换电流。虽然旋转比方波电压驱动更平滑,但由于会产生无用电压,因此效率仅处于中等水平。
■ FOC 驱动
与正弦波电压驱动相比,该方法具有更高的分辨率和更高的效率。它会持续监测所有相的电流,并根据电机的运行状态施加电压,能够以高效率实现安静、平稳的运行。特别是对于机器人手臂、机床的前端以及 AGV (无人搬运车) 的底盘等需要精细动作和高效率的应用,FOC 驱动尤为适用。
FOC 面临的挑战在于复杂的软件
另一方面,FOC 驱动需要实时分析并控制电机状态,复杂的运算是不可或缺的。这要求对软件进行精细开发,而开发工时也因此成为了一大难题。此外,在像机械臂这样的多轴控制应用应用中,还需大量使用 DSP (数字信号处理器) 等高性能处理器。
本文介绍的 ADI Trinamic™ 系列 (以下简称 Trinamic™) BLDC 驱动器内置了硬件级 FOC 控制功能,它能够以较轻的处理器开销实现安静、平滑且节能的电机控制。接下来,让我们具体了解一下 Trinamic™ 的特点。
二、Trinamic™ 助力解决软件开发中的难题
Trinamic™ 面向 BLDC 电机 的 FOC 系统配置示例 (含传感器)
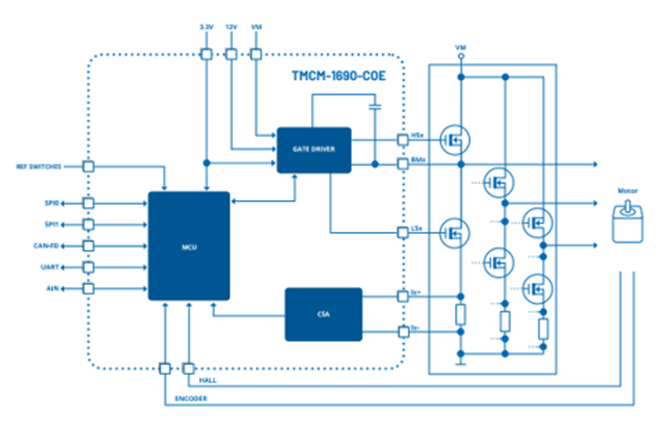
下图 (图2) 是采用 Trinamic™ 的 BLDC 电机 FOC 控制系统的一种配置示例。此处将介绍采用传感器的方式。
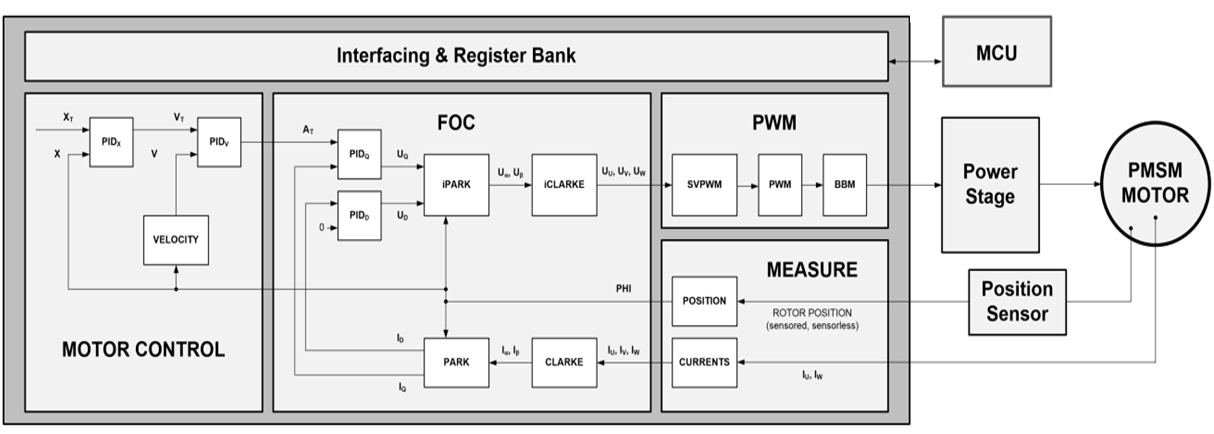
Trinamic™ 除了具备标准的 FOC 控制功能外,还在硬件层面集成了速度和位置控制功能。因此,无需在主 MCU 上实现电机控制算法,只需通过 SPI 通信等方式设置寄存器,即可实现高级控制。该器件还内置了功率级栅极驱动器,可简化设计。
Trinamic™ 对设计的影响
通过使用 Trinamic™,可以获得以下效果。
软件得以简化,从而减少了开发工时
传统的 FOC 驱动由于将电机控制功能以软件形式实现,因此开发工作量巨大。规格变更也十分繁琐,即使只是系数发生变化,也需要进行大量重新验证。而 Trinamic™ 可在硬件端实现电机控制,软件端仅需完成通信即可,这使得开发工作量得以大幅减少。此外,因为在运行过程中也能更改参数,所以可以在确认实际运行状况的同时,高效地推进开发工作。
由于能够兼容各种传感器,也确保了设计的自由度,既能减少开发工作量,又能实现精细的电机控制。由于可以减少由软件引起的故障,从而整个系统的可靠性也得到了提升。
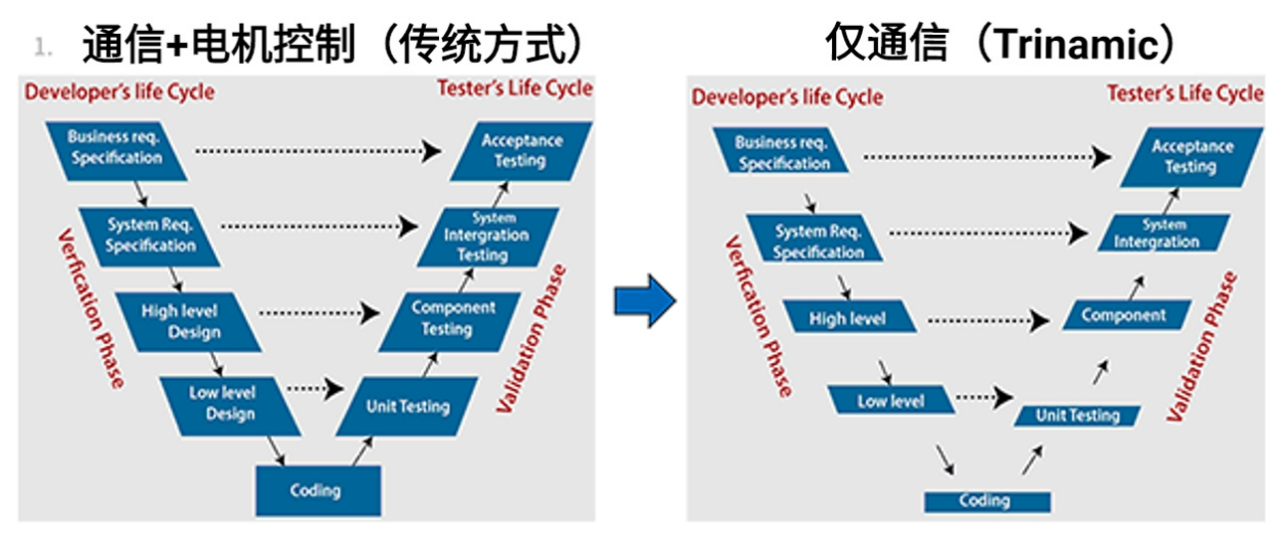
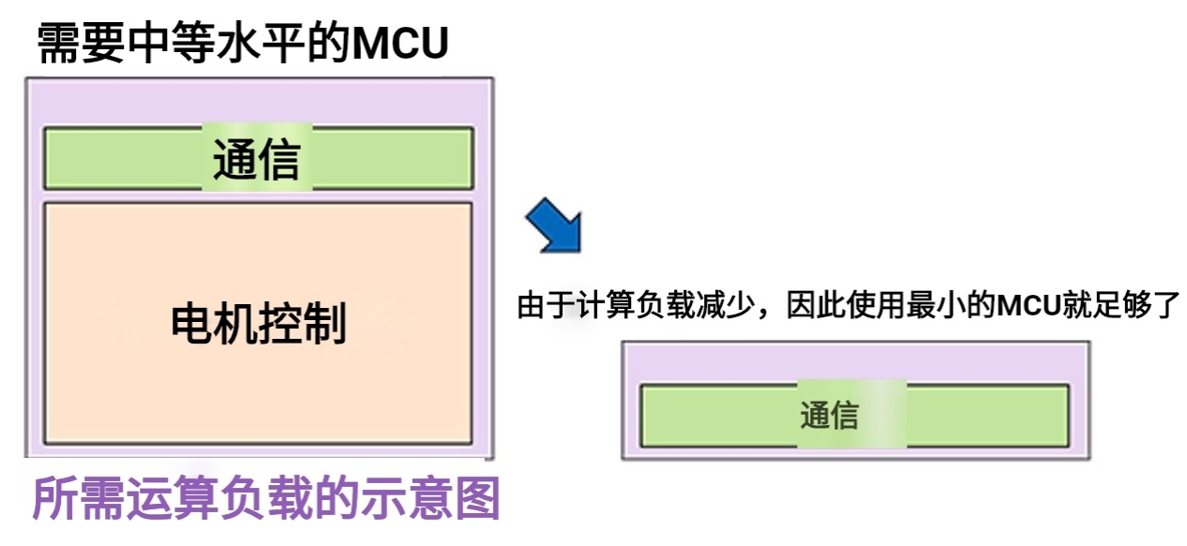
降低 MCU 规格,实现降本增效与节能
通过简化软件端的处理,可以减轻 MCU 的运算负担。由于不再需要高性能的 MCU,因此可以采用成本更低、功耗更低的 MCU。既能降低成本,又能实现节能。
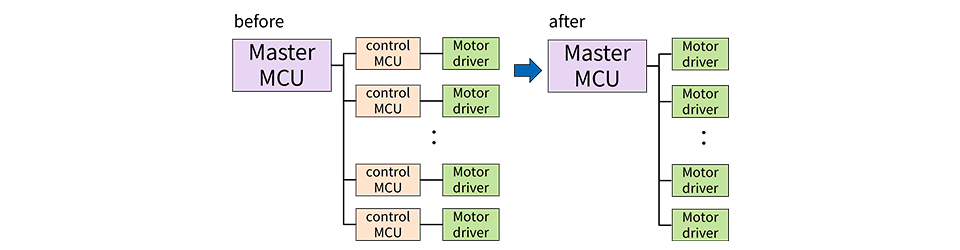
不再需要专门用于电机控制的 MCU 了
在传统的架构中,每个电机驱动器都必须配备一个控制用 MCU。而 Trinamic™ 仅需一个主 MCU 即可控制多个电机驱动器。这不仅能减少元器件数量,还能缩小电路板面积并降低成本。
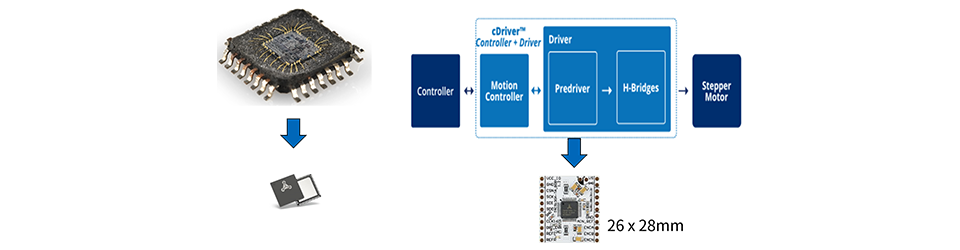
内置周边元件,可实现电路板的小型化
Trinamic™ 将所需的周边元件和栅极驱动器集成到器件中。凭借简单的电路结构,可缩小电路板面积。
三、Trinamic™ 的各种产品形式
根据需求提供相应的开发支持服务
Trinamic™ 提供从单片集成电路到模块及电机等广泛的产品系列。用户可根据应用需求灵活选择解决方案。其中值得关注的是名为“Motion Cookie™”的新型模块。
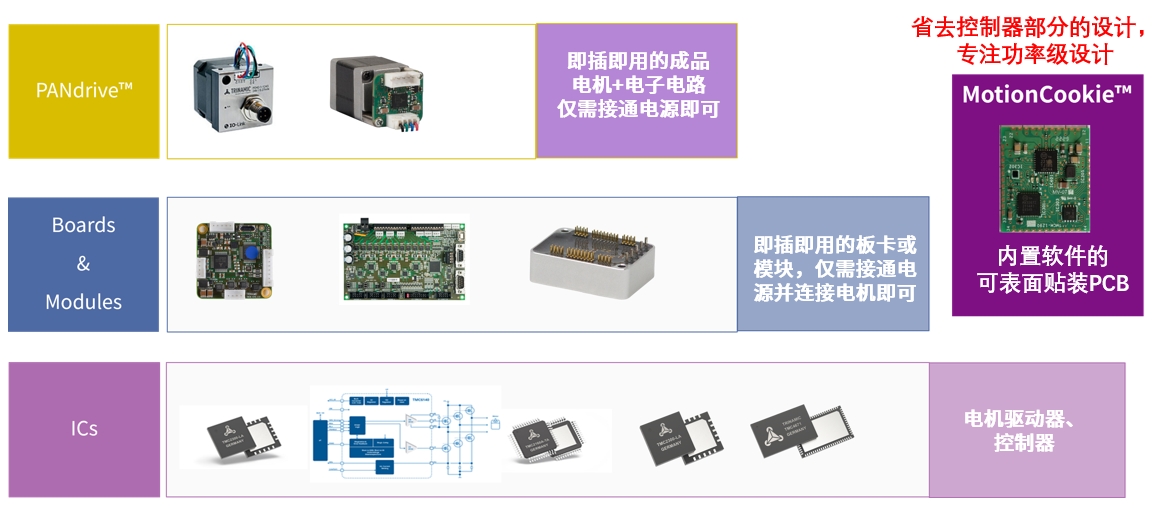
什么是 Motion Cookie™ ?
Motion Cookie™ 是一款将电机控制所需功能紧凑整合、可直接表面贴装至电路板的小型模块。该模块内置 MCU、栅极驱动器和 CSA (电流检测放大器),相比使用单个 IC,能更高效地进行设计。
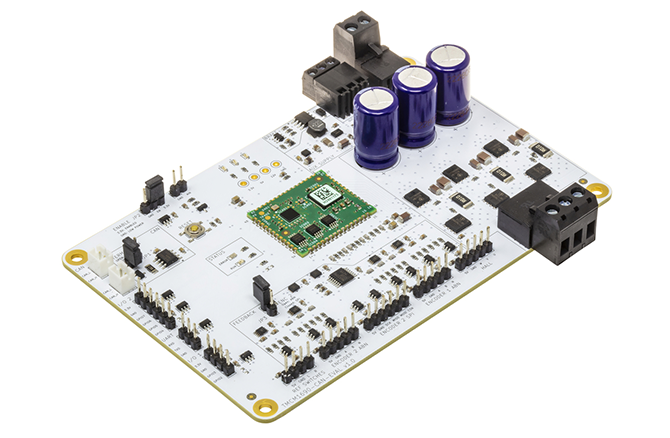
与传统模块的最大区别在于,它不包含功率级。这既能简化设计,又能利用企业自身的技术专长进行功率级设计。
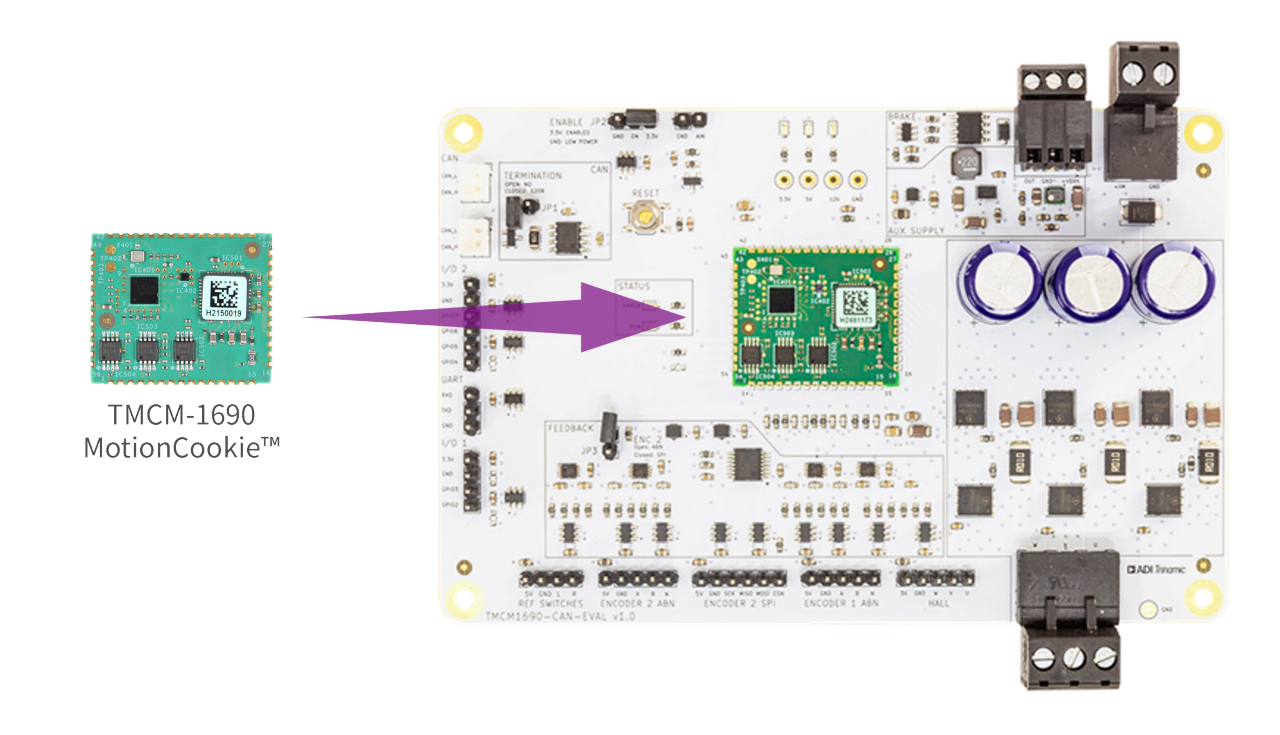
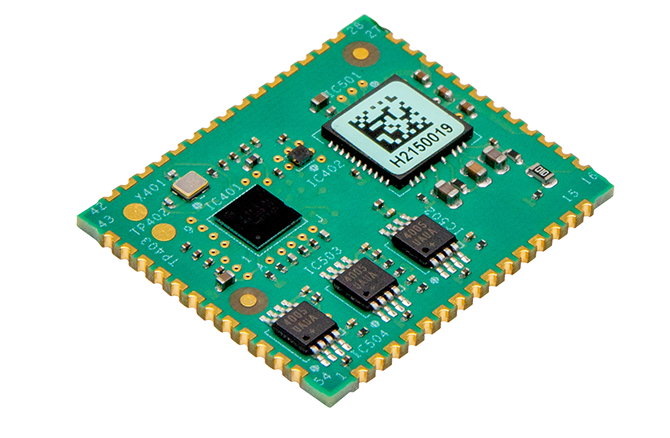
四、用于 BLDC 电机的 Motion Cookie™ 产品「TMCM1690」
TMCM1690 是面向 BLDC 的 Motion Cookie™ 系列中的代表性产品。该产品广泛集成了电机控制所需的功能,能够满足各种需求。
TMCM1690 的特点
可自由选择输出级晶体管,最大可支持约 100A。支持 60V 耐压,不仅适用于 24V 系统,还可用于工业领域需求较大的 48V 系统。支持编码器、霍尔传感器等多种反馈方式,尺寸仅为 27mm×22.5mm,适合节省空间的设计。
其显著特点之一是内置了 S 形曲线等高级运动控制功能。通过平滑的加速和减速,可有效抑制抖动和冲击。此外,通过可在低速和高速下设置不同参数的“Lower Velocity PI”功能,可实现精密的动作控制。该产品还搭载了制动功能和诊断功能。
主要规格
- 单轴 FOC 伺服控制器栅极驱动器模块
- 适用电机:三相 BLDC 电机及直流电机
- 供电电压范围:+10V~+60V 直流
- 栅极驱动电流:可选 0.5A/1.0A/1.5A,最大 1.5A
- PWM 频率:最大 120kHz (可在 20kHz~120kHz 范围内设置)
- 内置电流检测放大器
- 支持的位置反馈:增量式编码器 (ABN) 、数字霍尔传感器、绝对式编码器 (SPI/SSI)
- 模块尺寸:27mmx22.5mm,结构紧凑
- 通信接口:UART (RS232)、CAN 及 EtherCAT® (SPI PDI)
- 支持协议:TMCL、CANopen、CANopen-over-EtherCAT (CoE)
特色功能
- 运动控制
- 同时支持线性加减速曲线和 S 型加减速曲线。S 型加减速曲线通过加速度的线性变化,可实现更平滑的运动,并大幅降低系统内的共振。
- 借助“Lower Velocity PI”功能,可在低速范围内设置不同的 PI 参数,从而实现更精确的控制和平滑的运动。
- 制动功能
- 支持可使用独立电源的机械制动器,可设置释放占空比、保持占空比、释放时间等参数。
- 配备制动斩波功能,用于消耗电机减速时回馈到电源线的能量,从而防止系统损坏。
- 支持 PWM 制动和电阻/分流制动两种类型。
- 诊断与保护
- 具备监控能耗的 IIT (时间积分平方电流) 监测功能。若在设定时间内超过限值,将停止电机并设置 IIT 错误标志。
通过 GUI 进行简单设置
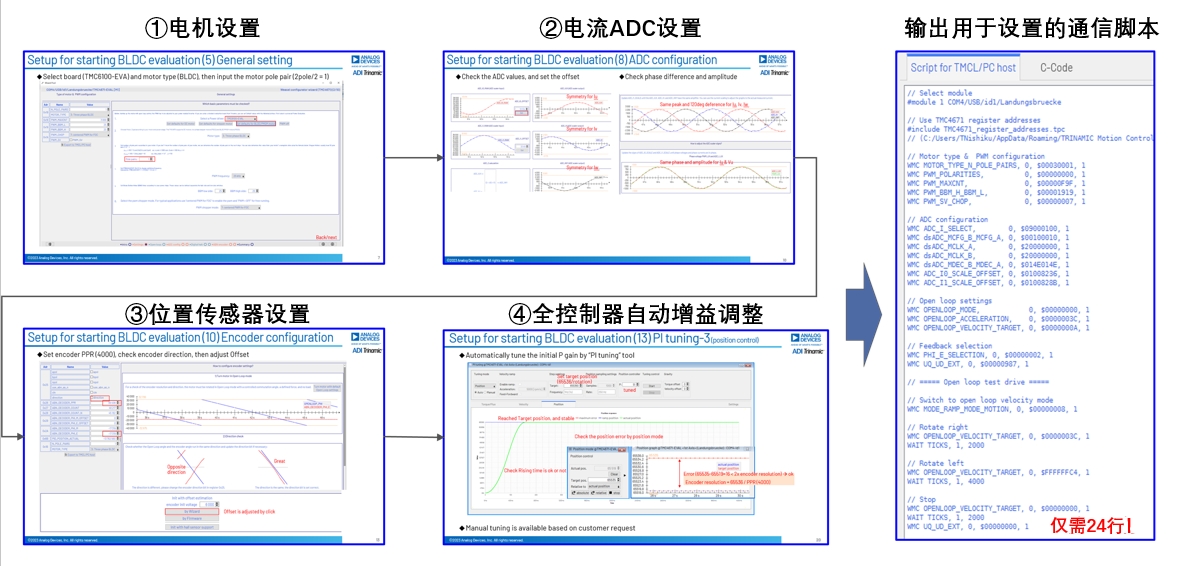
Trinamic™ 可通过 GUI 工具“TMCL-IDE”轻松完成配置。只需按照屏幕上的提示输入运行条件,即可完成配置。该工具支持即插即用,可在确认实际运行状况的同时进行配置,因此能够在短时间内实现灵活多样的电机控制。
与以往服务模式的比较
下表对比了本次介绍的 Motion Cookie™ 产品 TMCM1690、传统模块产品 (TMCM1617) 和 IC 单品 (TMC4671),可供功能差异参考。TMCM1690 主要适用于需要安静、平稳运行及低功耗的应用场景,可在多种场合中得到广泛应用。
应用示例
- 3D 打印机
- 工业自动化
- 机器人、AGV
- 实验室自动化
- 医疗与健康护理
- 电池驱动
- 家庭自动化
五、总结
本文介绍了 BLDC 电机驱动方式的差异,以及 Trinamic™ 通过简单软件实现精细 FOC 控制的特点。要让 BLDC 电机安静、平稳且节能地运行,FOC 驱动是一种有效的方法。Trinamic™ 大幅减少了以往 FOC 驱动中软件开发的工作量,仅需简单设置即可实现灵活的电机控制。作为 Motion Cookie™ 系列产品推出的代表性产品 TMCM1690,具有可自由设计功率级这一优势,能够轻松实现 S 形斜坡等高级运动控制。
如果您觉得该产品可能适用于您的应用场景,可以先从评估开始尝试一下。欲了解关于更多 ADI 相关方案或技术信息,请与骏龙科技当地的办事处联系或点击下方「联系我们」,提交您的需求,骏龙科技公司愿意为您提供更详细的技术解答。
更多信息:

相关链接
Copyright 2026 Macnica Cytech Limited


